

 京公网安备11010802038645号京ICP备20022436号-3京EDI证京B2-20220639区块链京网信备 1101082276223860002X号
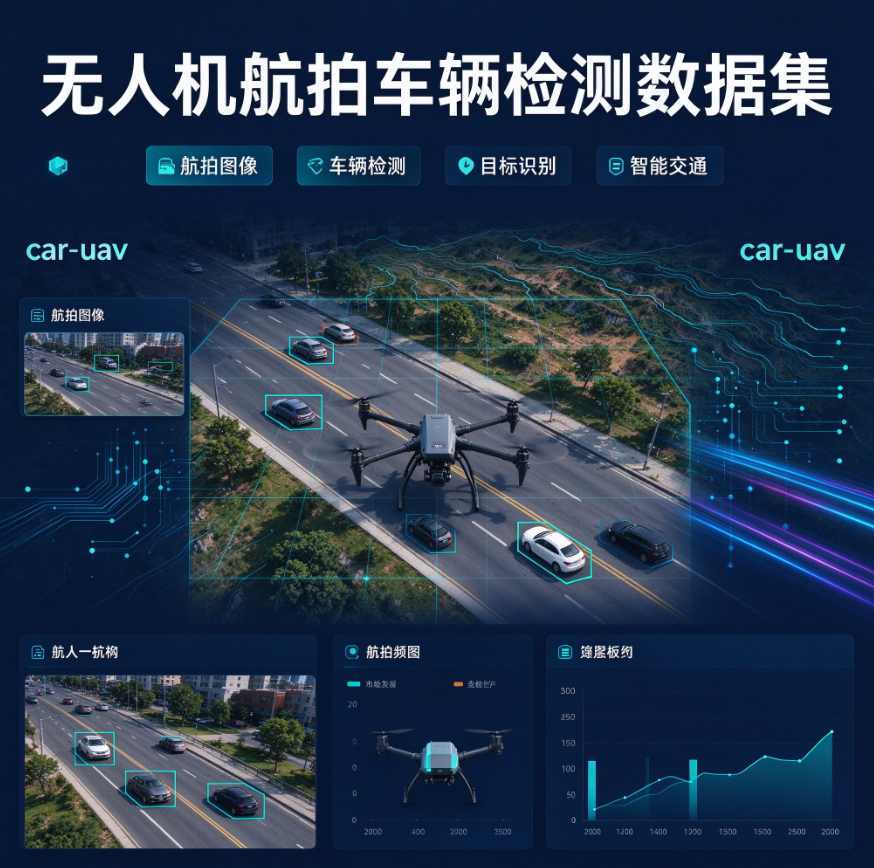
# 无人机航拍车辆检测数据集(car-uav)
## 引言与背景
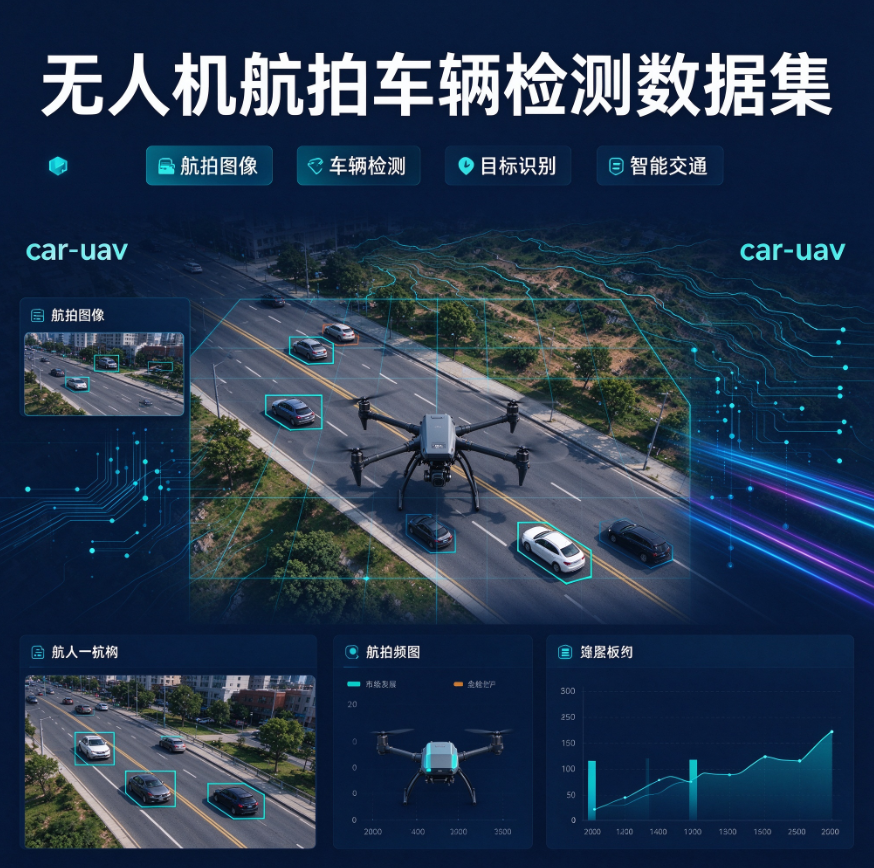
随着无人机(UAV)技术的普及和计算机视觉的快速发展,基于航拍视角的车辆检测已成为智能交通、城市管理和安防监控等领域的重要研究方向。与地面视角相比,无人机航拍能够提供更广阔的视野、更高的空间覆盖率以及更丰富的交通态势信息,但同时也带来了目标尺度小、密度高、遮挡多、视角变化大等挑战。高质量的航拍车辆检测数据集,是训练和评估相关算法不可或缺的基础资源。
car-uav 数据集正是一套面向无人机航拍场景的车辆检测数据集。数据集整合了2922张统一分辨率为640×360的JPG图像,并为每张图像提供YOLO格式的目标检测标注,共包含21554个车辆目标框,标注类别为单一类别 car。从样例图像可以看出,数据集覆盖了俯视视角下的停车场、城市道路、公路等多种航拍场景,画面中车辆以俯视形态呈现,单车尺度普遍较小,且存在密集排列与部分遮挡的情况,能够较好地反映真实无人机航拍任务的分布特征。
在内容构成上,该数据集提供了齐全的元素:一是完整的原始图像文件,全部为JPG格式;二是与图像一一对应的YOLO格式标注文件(每张图像对应一个同名 .txt 文件);三是训练所需的配置与索引文件,包括 train.txt、valid.txt、valid.shapes 以及 car.data、car.names 等;四是辅助训练资源,包括通过K-means聚类得到的 anchors_6.txt 和 anchors_9.txt 锚框参数、K-means.py 聚类脚本以及 write_txt.py 清单生成脚本。完整的数据构成使该数据集能够直接用于YOLOv3、MobileNet等主流检测框架的训练、剪枝与量化流程。
## 数据基本信息
### 数据字段说明
| 字段名称 | 字段类型 | 字段含义 | 数据示例 | 完整性 |
|---------|---------|---------|---------|--------|
| class | 整数 | 目标类别编号(单类别,0代表car) | 0 | 100% |
| cx | 浮点数 | 目标框中心点x坐标(相对整图归一化,0-1) | 0.696875 | 100% |
| cy | 浮点数 | 目标框中心点y坐标(相对整图归一化,0-1) | 0.072222 | 100% |
| w | 浮点数 | 目标框宽度(相对整图归一化,0-1) | 0.250000 | 100% |
| h | 浮点数 | 目标框高度(相对整图归一化,0-1) | 0.144444 | 100% |
| 图像文件 | JPG | 原始航拍图像,统一640×360分辨率 | 100MEDIA10.jpg | 100% |
| 标注文件 | TXT | YOLO格式标注,与图像同名 | 100MEDIA10.txt | 100% |
### 数据划分分布
| 数据划分 | 图像数量 | 占比 | 标注文件数 | 目标框数量 | 占比 | 平均框/图 |
|---------|---------|------|-----------|-----------|------|----------|
| train(训练集) | 2336 | 79.95% | 2336 | 17282 | 80.18% | 7.40 |
| validation(验证集) | 293 | 10.03% | 293 | 2265 | 10.51% | 7.73 |
| test(测试集) | 293 | 10.03% | 293 | 2007 | 9.31% | 6.85 |
| 合计 | 2922 | 100% | 2922 | 21554 | 100% | 7.38 |
### 类别与目标框分布
| 类别 | 类别编号 | 目标框数量 | 占比 |
|-----|---------|-----------|------|
| car(车辆) | 0 | 21554 | 100% |
### 每图目标数量分布
| 每图目标数区间 | 图像数量 | 占比 | 场景特征 |
|--------------|---------|------|---------|
| 1-2个 | 628 | 21.49% | 稀疏道路、单车道场景 |
| 3-5个 | 819 | 28.03% | 一般道路、少量车辆 |
| 6-10个 | 928 | 31.76% | 常规路段、中等车流 |
| 11-20个 | 407 | 13.93% | 密集车道、交叉路口 |
| 21个及以上 | 140 | 4.79% | 停车场、拥堵场景 |
### 目标框尺度分布(相对整图面积占比)
| 面积占比区间 | 目标框数量 | 占比 | 目标特征 |
|------------|-----------|------|---------|
| 小于0.5% | 760 | 3.53% | 极小型目标(远景车辆) |
| 0.5%-1% | 6890 | 31.97% | 小型目标 |
| 1%-3% | 8586 | 39.83% | 中小型目标 |
| 3%-6% | 3283 | 15.23% | 中等目标 |
| 6%-12% | 1327 | 6.16% | 较大目标 |
| 12%及以上 | 708 | 3.28% | 大型近景目标 |
### 数据规模概述
car-uav 数据集共包含2922张无人机航拍图像与2922个YOLO格式标注文件,总计21554个车辆目标框。全部图像统一为640×360像素的JPG格式,图像文件总大小约110.94MB(训练集约88.80MB、验证集约11.02MB、测试集约11.12MB)。数据按约8:1:1的比例划分为训练集、验证集和测试集,其中测试集为独立评测集,不被训练与验证清单引用。经质量校验,数据集中不存在空标注文件、不存在字段数错误的标注行,坐标全部落在[0,1]区间内且宽高均大于0,图像与标注严格一一对应,标注质量高、可靠性强。
## 数据优势
| 优势特征 | 具体表现 | 应用价值 |
|---------|---------|---------|
| 完整原始文件 | 提供2922张完整JPG航拍图像(640×360),图像与标注一一对应 | 可直接用于检测模型的端到端训练与推理 |
| 高质量标注 | 21554个目标框全部为规范YOLO格式,无空标注、无错误字段、坐标全部合法 | 保证训练数据质量,降低数据清洗成本 |
| 无人机航拍视角 | 图像为俯视视角,涵盖停车场、城市道路、公路等场景 | 适配无人机视觉、航拍目标检测等特色任务 |
| 标注密度多样 | 每图目标数从1个到54个不等,覆盖稀疏到密集场景 | 提升模型对不同车流密度的适应能力 |
| 目标尺度丰富 | 71.8%的目标框面积小于整图的3%,包含大量小目标 | 支撑小目标检测算法研究与优化 |
| 训练资源齐全 | 附带锚框文件、K-means脚本、数据清单与配置文件 | 开箱即用,可直接接入YOLO系列训练流程 |
| 标准划分完备 | 提供训练/验证/测试三划分,测试集独立 | 便于模型性能的客观评估与横向对比 |
## 数据样例
以下为15条数据样例,涵盖不同数据划分、不同目标密度与不同尺度特征,文件名与目标框数量均来自数据集实际标注。
### 样例1:停车场密集场景(训练集)
- 图像文件:100MEDIA10.jpg
- 数据划分:train
- 图像尺寸:640×360
- 目标框数量:3
- 首个标注行:0 0.156250 0.188889 0.028125 0.111111
### 样例2:道路多车场景(训练集)
- 图像文件:img1214.jpg
- 数据划分:train
- 图像尺寸:640×360
- 目标框数量:11
- 首个标注行:0 0.720313 0.248611 0.256250 0.180556
### 样例3:大目标近景场景(训练集)
- 图像文件:img379.jpg
- 数据划分:train
- 图像尺寸:640×360
- 目标框数量:11
- 首个标注行:0 0.642969 0.358333 0.373437 0.555556
### 样例4:中型车流场景(训练集)
- 图像文件:img597.jpg
- 数据划分:train
- 图像尺寸:640×360
- 目标框数量:6
- 首个标注行:0 0.178125 0.898611 0.168750 0.197222
### 样例5:稀疏道路场景(训练集)
- 图像文件:img99.jpg
- 数据划分:train
- 图像尺寸:640×360
- 目标框数量:5
- 首个标注行:0 0.521875 0.404167 0.081250 0.463889
### 样例6:单目标远景场景(验证集)
- 图像文件:100MEDIA1.jpg
- 数据划分:validation
- 图像尺寸:640×360
- 目标框数量:1
- 首个标注行:0 0.103906 0.650000 0.026562 0.111111
### 样例7:小目标稀疏场景(验证集)
- 图像文件:img2-129.jpg
- 数据划分:validation
- 图像尺寸:640×360
- 目标框数量:3
- 首个标注行:0 0.621875 0.150000 0.118750 0.066667
### 样例8:高密度目标场景(验证集)
- 图像文件:img4-208.jpg
- 数据划分:validation
- 图像尺寸:640×360
- 目标框数量:18
- 首个标注行:0 0.285938 0.108333 0.087500 0.194444
### 样例9:少量目标场景(验证集)
- 图像文件:img6-224.jpg
- 数据划分:validation
- 图像尺寸:640×360
- 目标框数量:2
- 首个标注行:0 0.515625 0.551389 0.081250 0.163889
### 样例10:停车场俯视场景(验证集)
- 图像文件:img978.jpg
- 数据划分:validation
- 图像尺寸:640×360
- 目标框数量:10
- 首个标注行:0 0.696875 0.072222 0.250000 0.144444
### 样例11:道路稀疏场景(测试集)
- 图像文件:100MEDIA104.jpg
- 数据划分:test
- 图像尺寸:640×360
- 目标框数量:3
- 首个标注行:0 0.506250 0.376389 0.065625 0.047222
### 样例12:中型道路场景(测试集)
- 图像文件:img15.jpg
- 数据划分:test
- 图像尺寸:640×360
- 目标框数量:6
- 首个标注行:0 0.863281 0.123611 0.073438 0.247222
### 样例13:多目标场景(测试集)
- 图像文件:img364.jpg
- 数据划分:test
- 图像尺寸:640×360
- 目标框数量:7
- 首个标注行:0 0.421094 0.261111 0.367188 0.194444
### 样例14:小目标场景(测试集)
- 图像文件:img6-140.jpg
- 数据划分:test
- 图像尺寸:640×360
- 目标框数量:3
- 首个标注行:0 0.836719 0.197222 0.057813 0.172222
### 样例15:较大目标场景(测试集)
- 图像文件:img980.jpg
- 数据划分:test
- 图像尺寸:640×360
- 目标框数量:4
- 首个标注行:0 0.866406 0.201389 0.254688 0.258333
## 应用场景
### 无人机航拍车辆检测模型训练
car-uav 数据集最核心的应用场景是训练面向无人机航拍视角的车辆检测模型。由于航拍图像中车辆以俯视形态呈现、目标尺度偏小且分布密集,通用地面视角数据集训练出的模型往往难以直接迁移。该数据集提供了2922张真实航拍图像与21554个高质量标注框,覆盖停车场、城市道路、公路等多种航拍场景,并附带了anchors_6.txt、anchors_9.txt锚框参数与K-means聚类脚本,研究者可以直接基于该数据集训练YOLO系列等检测模型,并通过验证集与独立测试集进行调参与评估,从而快速构建适配无人机视觉的车辆检测能力。
### 小目标与密集目标检测算法研究
该数据集在目标尺度与密度上具有显著的多样性特征:约71.8%的目标框面积小于整图面积的3%,属于典型的小目标;同时有140张图像包含21个以上的目标框,最高单图达54个目标,属于典型的高密度场景。这为小目标检测与密集目标检测算法的研究提供了理想的实验平台。研究人员可以基于该数据集测试特征金字塔、注意力机制、标签分配策略等方法的有效性,探索如何在低分辨率(640×360)航拍图像中提升小目标与密集目标的检测精度,推动相关算法在无人机场景下的性能提升。
### 智能交通与城市管理
在智能交通与城市管理领域,基于无人机航拍的车辆检测技术具有广泛的应用价值。无人机可以灵活覆盖地面监控难以触及的区域,实现对道路交通流量、车辆密度、停车占用的快速感知。car-uav 数据集中的停车场俯视场景与城市道路场景,与实际的交通巡查、违章停车识别、停车场车位统计等任务高度契合。开发人员可以利用该数据集训练检测模型,进而构建无人机交通巡检系统,实现自动化的车辆计数与交通态势分析,为城市交通管理提供数据支撑。
### 模型轻量化、剪枝与量化
该数据集在README中明确其用途之一是服务于车辆检测模型的训练、剪枝与量化,这一特性使其成为模型轻量化研究的优良素材。无人机平台通常存在算力、功耗与存储受限的问题,需要在保证检测精度的前提下压缩模型规模。研究者可以基于该数据集先训练基线模型,再通过通道剪枝、量化感知训练等手段压缩模型,并利用测试集评估压缩前后的精度损失。数据集中统一的分辨率、规范的标注格式与完整的训练清单,使得剪枝与量化实验的流程更加标准化、可复现。
### 无人机视觉感知与自主导航
在无人机自主飞行与视觉感知系统中,实时、准确地检测地面车辆是实现避障、目标跟踪与任务规划的关键环节。car-uav 数据集提供的俯视视角车辆图像,能够用于训练无人机机载视觉系统的目标检测模块,帮助无人机在飞行过程中识别地面车辆位置与运动状态。这些能力可进一步支撑无人机物流配送、应急救援、边境巡逻等应用场景。此外,数据集的小目标特性也促使研究者关注在嵌入式平台上实现高效推理的方法,为无人机端侧部署提供技术验证。
### 航拍数据标注与质量评估基准
除检测任务本身外,该数据集还可作为航拍数据标注规范与质量评估的参考基准。数据集采用标准的YOLO标注格式,坐标全部归一化到[0,1]区间,且经过严格校验——无空标注文件、无NaN、无字段数错误、图像与标注严格一一对应。这种规范化的标注体系可以为新构建的航拍检测数据集提供格式参考与质量对照,帮助研究者建立统一的数据标注流程与质量评估标准,提升航拍检测数据集建设的规范性与可比性。
## 结尾
car-uav 无人机航拍车辆检测数据集是一套规范、完整且开箱即用的目标检测数据集,包含2922张640×360的航拍图像、2922个YOLO格式标注文件以及21554个车辆目标框,标注类别为单一类别car。数据集按约8:1:1的比例划分为训练集、验证集与测试集,测试集独立于训练与验证流程,便于客观评估模型性能。
该数据集的核心优势在于其完整的原始图像文件与高质量的标注信息:全部图像与标注严格一一对应,标注文件中无空标注、无非法字段,坐标全部合法,并附带了锚框参数、聚类脚本、训练清单与配置文件,可直接接入YOLO系列的训练、剪枝与量化流程。同时,数据集在目标尺度与密度上具有丰富多样性,包含大量小目标与高密度场景,能够充分反映无人机航拍任务的真实分布特征,适用于航拍车辆检测模型训练、小目标与密集目标算法研究、智能交通与城市管理、模型轻量化以及无人机视觉感知等多个方向。
需要说明的是,数据集采用YOLO单类别标注(0 = car),训练与评估时需使用配套的 car.names 与 car.data 配置;测试集图像不被 train.txt 与 valid.txt 清单引用,应作为独立评测集使用。如有需要可私信获取更多信息。
看了又看
验证报告
以下为卖家选择提供的数据验证报告:
无人机航拍车辆检测数据集(car-uav)
111.84MB
申请报告